Son yıllarda orta ve üst segment telefonların kamera modülü listelerinde sıkça karşılaştığımız bir ifade var: ToF sensörü. Kutu üzerinde veya teknik özellikler sayfasında geçen bu kısaltma, aslında telefonun fotoğraf çekme biçimini ve bazı güvenlik özelliklerini doğrudan etkileyen bir bileşeni tanımlıyor. Bu yazıda ToF sensörünün ne olduğunu, günlük kullanımda hangi işlevlere hizmet ettiğini ve nerelerde yetersiz kaldığını sade bir dille ele alıyoruz.
Bir bakışta
- ToF sensörü, kızılötesi ışığın gidiş-dönüş süresini ölçerek nesnelere olan mesafeyi hesaplar.
- Portre modundaki bokeh efektini ve AR uygulamalarını doğrudan derinlik ölçümüyle daha güvenilir hale getirir.
- Güneş ışığında performansı düşer ve ek maliyet getirdiği için bazı üreticiler yazılımsal yöntemleri tercih ediyor.
ToF Sensörü Nedir ve Nasıl Çalışır?
ToF, "Time of Flight" yani "Zaman Uçuşu" ifadesinin kısaltması. Mantığı aslında oldukça basit: Sensör, görünmez bir ışık huzmesini (genellikle kızılötesi) ortama gönderir, bu ışık karşılaştığı nesneye çarpıp geri yansır ve sensör bu gidiş-dönüş süresini ölçer. Işığın sabit bir hızda hareket ettiğini bildiğimiz için, geçen süreden nesnenin ne kadar uzakta olduğu hesaplanabilir.
Bunu bir benzetmeyle açıklamak gerekirse, karanlık bir mağarada bağırıp yankının geri gelme süresine bakarak duvarın ne kadar uzakta olduğunu tahmin etmeye benzetebiliriz. Aradaki fark, ToF sensöründe bunun ses yerine ışıkla ve saniyenin çok küçük kesirleri mertebesinde, milyonlarca nokta için eş zamanlı yapılmasıdır. Sonuç, sahnenin her noktası için bir mesafe değeri içeren bir "derinlik haritası" oluşturur.
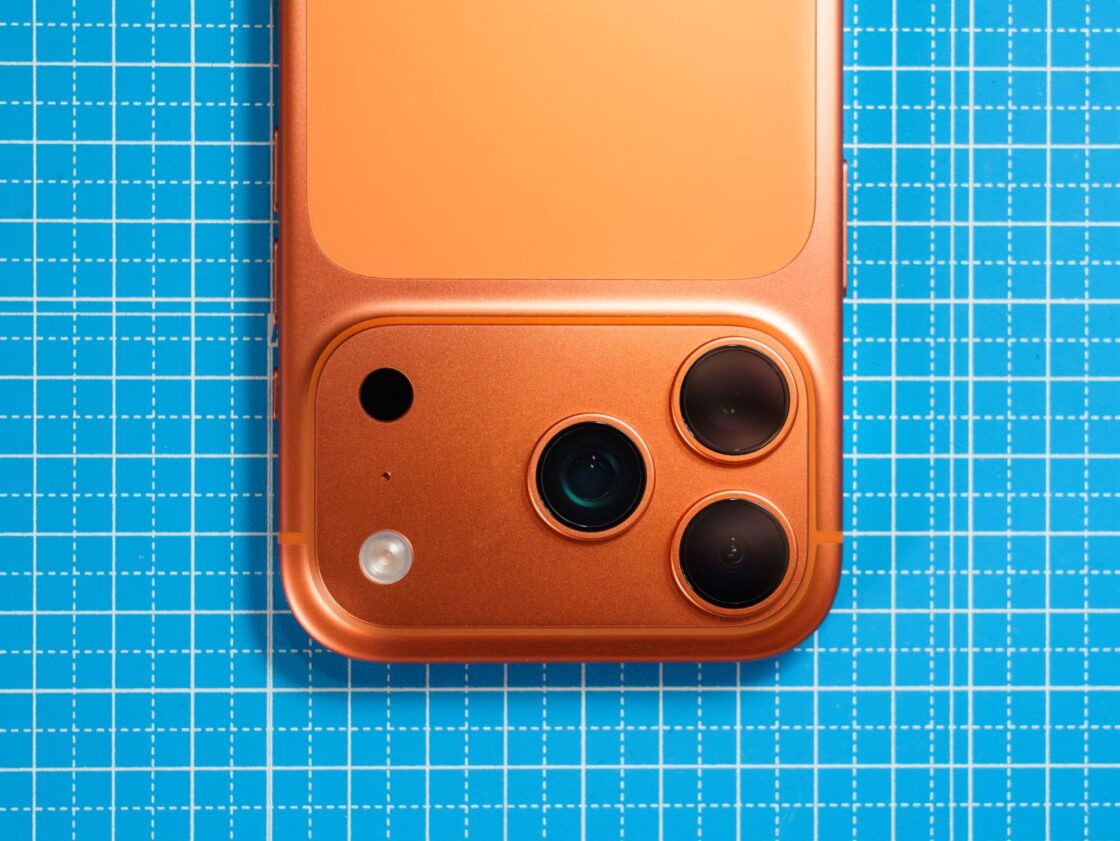
Telefonlarda ToF sensörü genellikle ana kameranın yanında yer alan küçük, ayrı bir modül şeklinde bulunur. Kendisi fotoğraf çekmez; yalnızca mesafe bilgisi toplar ve bu bilgiyi ana kameranın işlediği görüntüyle birleştirerek anlamlı hale getirir.
Geleneksel Otofokus Yöntemleriyle Karşılaştırma
ToF'tan önce telefonlarda yaygın olan otofokus yöntemleri kontrast tespiti ve faz tespitiydi. Kontrast tespiti, sensörün farklı odak noktalarını deneyerek görüntüdeki kenarların en keskin (en yüksek kontrastlı) olduğu noktayı bulmaya çalışmasına dayanır; bu, deneme-yanılma içerdiği için nispeten yavaştır. Faz tespiti ise sensör üzerindeki özel piksellerin ışığı farklı açılardan algılayarak odak sapmasının yönünü ve miktarını doğrudan hesaplamasıyla çalışır ve kontrast tespitine göre daha hızlıdır.
ToF sensörü ise bambaşka bir yol izler: Odaklanmak için görüntüyü analiz etmeye gerek duymaz, çünkü nesnenin mesafesini zaten doğrudan ölçmüştür. Bu da özellikle hızlı hareket eden nesnelerde veya ani sahne değişikliklerinde odaklanma süresini kısaltır.
Düşük ışık koşulları bu farkın en belirgin olduğu alanlardan biridir. Kontrast ve faz tespiti yöntemleri, ortamdaki mevcut ışığa bağımlı çalıştığından karanlıkta zorlanabilir. ToF sensörü kendi ışık kaynağını (kızılötesi huzme) kullandığı için, ortam karanlık olsa bile mesafe ölçümünü büyük ölçüde sürdürebilir. Bu sayede gece çekimlerinde otofokusun daha az "arayış" yapması beklenir.
Portre Modu ve Bokeh Efektinde ToF'un Rolü
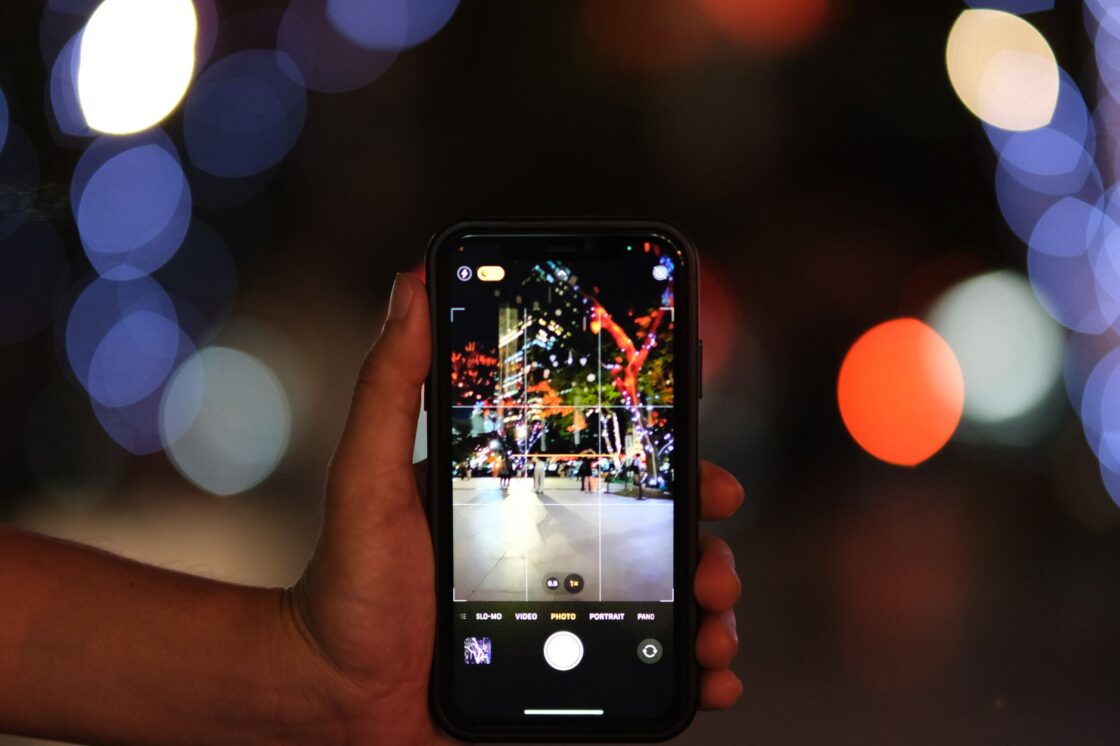
Portre modundaki bokeh efekti, yani arka planın bulanıklaştırılıp öznenin öne çıkarılması, aslında bir derinlik ayrımı problemidir: Telefonun hangi pikselin "yakın" (özne), hangisinin "uzak" (arka plan) olduğunu bilmesi gerekir. ToF sensörü olmayan telefonlarda bu ayrım genellikle yazılımsal tahminle, çoğunlukla da iki kameranın görüntülerini karşılaştırarak yapılır.
ToF sensörünün ürettiği doğrudan derinlik haritası, bu ayrımı tahmine değil ölçüme dayandırır. Bu da özellikle nesne kenarlarının net ayrıştırılmasında avantaj sağlar. Saç teli gibi ince uzantılar, gözlük çerçeveleri veya el parmakları arasındaki boşluklar gibi zor detaylarda, yazılımsal tahmin yöntemleri genellikle hatalı bulanıklaştırma yapma eğilimindeyken, mesafe verisine dayanan bir harita bu sınırları daha tutarlı ayırabilir. Elbette sonuç yine de görüntü işleme algoritmasının kalitesine bağlıdır; ToF yalnızca daha güvenilir bir girdi sağlar, kusursuz sonucu garanti etmez.
Artırılmış Gerçeklik (AR) Uygulamalarında Kullanımı
Artırılmış gerçeklik uygulamaları, sanal bir nesneyi gerçek dünya görüntüsüne "doğru" şekilde yerleştirebilmek için ortamın üç boyutlu yapısını bilmek zorundadır. Bir sanal koltuğun yerdeki gerçek bir halının üzerinde durması, duvarın arkasına geçmemesi gibi detaylar, ortamın derinlik haritasına ihtiyaç duyar.
ToF sensörü burada ortamı hızlıca tarayıp yüzeylerin (zemin, duvar, masa üstü gibi) mesafelerini çıkararak bu haritayı oluşturmaya katkı sağlar. Mobilya markalarının "bu ürünü odanıza yerleştirin" tarzı uygulamaları veya telefonla bir odanın ya da nesnenin yaklaşık ölçüsünü çıkaran uygulamalar, bu tür derinlik verisinden faydalanır.
Gerçek zamanlı ve doğrudan ölçülen derinlik bilgisi, sadece kamera görüntüsünden tahmin yapan yöntemlere kıyasla sanal nesnenin sahneye daha inandırıcı "oturmasını" sağlar; nesne titremeleri veya yanlış konumlanmalar azalır.
Yüz Tanıma ve Güvenlik Doğrulamasına Katkısı
Yüz tanıma sistemlerinin güvenilirliği büyük ölçüde yüzün sadece görünümünü değil, üç boyutlu yapısını da algılayabilmesine bağlıdır. Yalnızca iki boyutlu bir fotoğrafla çalışan basit yüz tanıma sistemleri, bir fotoğraf veya ekran görüntüsü gösterilerek kandırılabilir.
ToF sensörü, yüzün farklı noktalarının (burun ucu, yanaklar, çene, göz çukurları) kameraya olan mesafesini ölçerek bir derinlik profili çıkarır. Düz bir fotoğraf veya maskede bu derinlik farklılıkları gerçek bir yüzünkiyle örtüşmediği için sistem bunu ayırt edebilir. Bu nedenle ToF destekli yüz tanıma, özellikle cihaz kilidi açma ve mobil ödeme onayı gibi güvenliğin kritik olduğu senaryolarda daha güvenilir kabul edilir. Yine de bu, tek başına mükemmel bir güvenlik garantisi anlamına gelmez; sistemin genel tasarımı ve ek doğrulama katmanları da önemlidir.
ToF Sensörünün Sınırlamaları
ToF teknolojisinin de kendine özgü zayıf noktaları var. İlk olarak, güneşli ortamlarda performansı düşebilir. Sensör kızılötesi ışık kullandığı için, güneş ışığındaki yoğun kızılötesi bileşen sensörün gönderdiği sinyali "boğabilir" ve ölçüm hassasiyetini azaltabilir. Bu yüzden ToF'un faydası açık havada parlak güneş altında, kapalı mekân veya düşük ışık koşullarına kıyasla daha sınırlı kalabilir.
İkinci olarak, ek bir donanım bileşeni olması cihaz maliyetine yansır. Üretici için ayrı bir sensör, ayrı bir sürücü yazılımı ve kalibrasyon süreci demektir; bu da nihai ürün fiyatına eklenir.
Bu nedenlerle bazı telefon üreticileri son dönemde ToF sensöründen vazgeçip, derinlik tahminini tamamen yapay zeka destekli yazılımsal yöntemlere bırakma eğilimi gösteriyor. Gelişen görüntü işleme algoritmaları, tek kameradan elde edilen görüntüyü analiz ederek makul doğrulukta derinlik tahmini yapabiliyor ve bu da donanım maliyetinden tasarruf sağlıyor. Ancak bu yazılımsal yöntemlerin, özellikle karmaşık kenarlarda ve düşük ışıkta, doğrudan ölçüme dayanan ToF kadar tutarlı olup olmadığı tartışmaya açık bir konu.
Kullanıcı Bu Sensörün Varlığını Nasıl Fark Eder?
Bir telefonda ToF sensörü olup olmadığını anlamanın birkaç pratik yolu var:
- Portre modu davranışı: ToF sensörlü telefonlarda portre modu genellikle daha hızlı devreye girer ve özellikle karmaşık arka planlarda veya düşük ışıkta kenar ayrımı daha tutarlı olabilir.
- AR uygulamalarının performansı: Oda tarama, mesafe ölçme veya sanal mobilya yerleştirme gibi uygulamaların daha akıcı ve isabetli çalışması, bir ToF sensörünün varlığına işaret edebilir.
- Teknik özellikler sayfası: En kesin yöntem, telefonun resmi teknik özellikler listesinde kamera bölümünde "ToF sensörü" veya "derinlik sensörü" (depth sensor) ibaresini aramaktır.
Sonuç olarak ToF sensörü, telefon kameralarının görünürde fark edilmesi zor ama fotoğraf kalitesi, AR deneyimi ve güvenlik doğrulaması gibi pek çok noktada arka planda iş gören bir bileşen. Teknolojinin güneş ışığı ve maliyet gibi sınırlamaları olsa da, doğru koşullarda sunduğu hız ve doğruluk avantajı, onu özellikle portre fotoğrafçılığı ve güvenli yüz tanıma konusunda önemli bir fark yaratan bir unsur haline getiriyor.